2025
Semantic Enrichment of CAD-Based Industrial Environments via Scene Graphs for Simulation and Reasoning
Nathan Pascal Walus, Ranulfo Bezerra, Shotaro Kojima, Tsige Tadesse Alemayoh, Satoshi Tadokoro, Kazunori Ohno
IEEE SSRR 2025·国際会議
現在の研究·2025 —
CADモデルを、ロボットと推論システムが共有できる構造化・検索可能な世界表現へと変換する。
指導学生: Nathan Pascal Walus
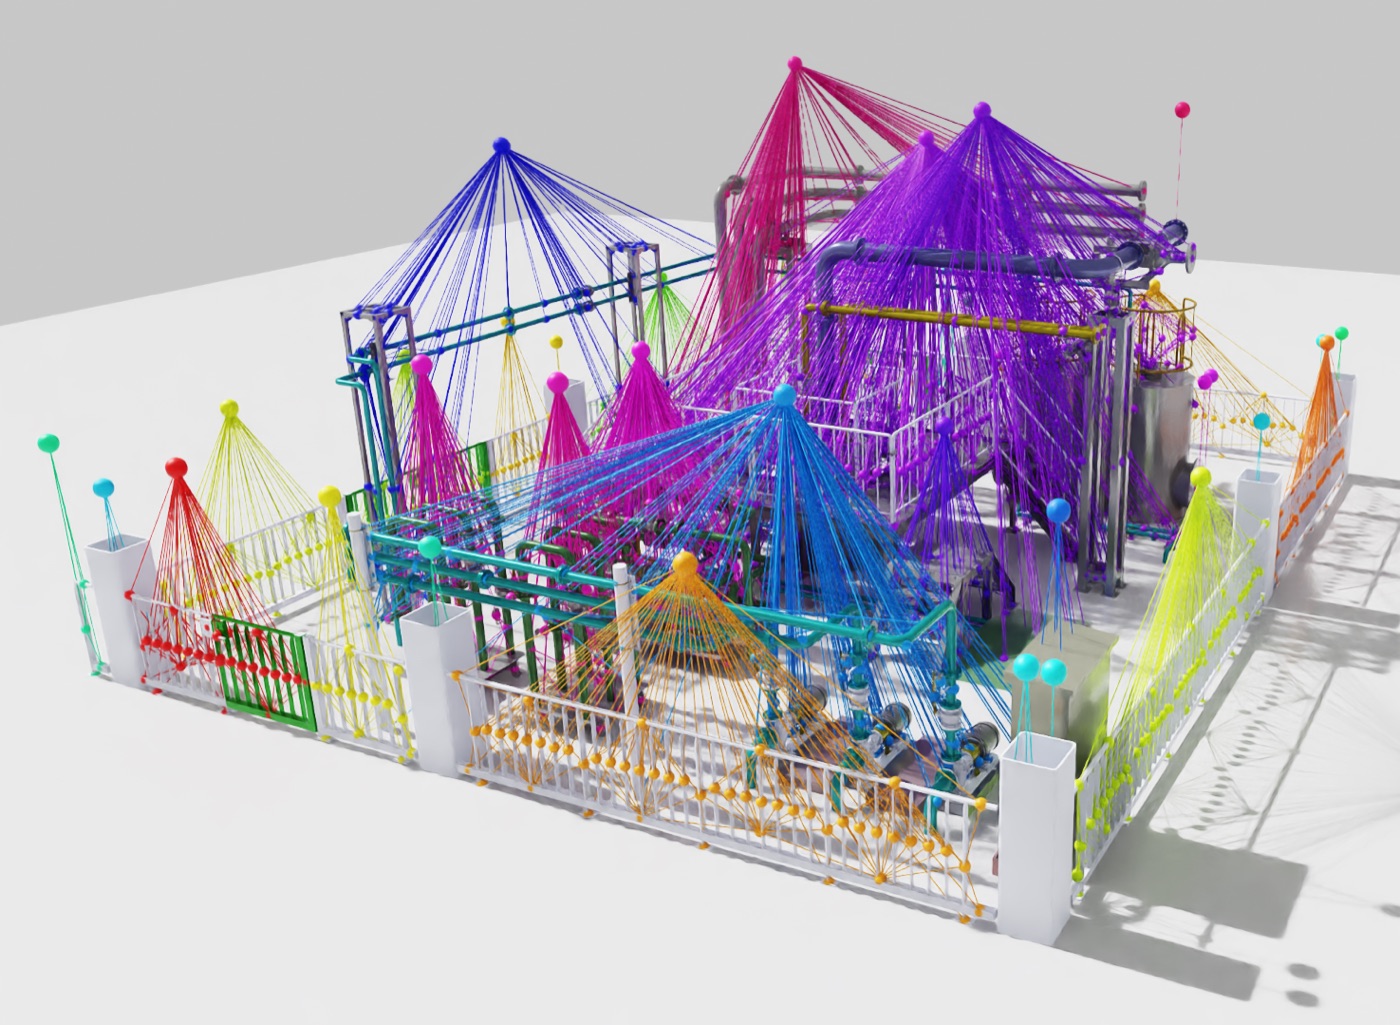
CADファイルは幾何形状を記述するが、意味的・関係的・機能的情報はほとんど持たない。しかしプラントについて推論するロボットが必要とするのは、まさにその情報である。本研究では、CADベースの産業環境を3Dシーングラフへと拡充するオフラインパイプラインを構築し、視覚言語モデルを用いて物体の意味と、ディスプレイ・バルブ・構造物といった要素間の空間的・機能的関係を復元する。得られた共有表現は、単一の真実の source からシミュレーション、ロボット学習、高次のシーン推論を支える。
01/代表的な業績
1
2025
Nathan Pascal Walus, Ranulfo Bezerra, Shotaro Kojima, Tsige Tadesse Alemayoh, Satoshi Tadokoro, Kazunori Ohno
IEEE SSRR 2025·国際会議